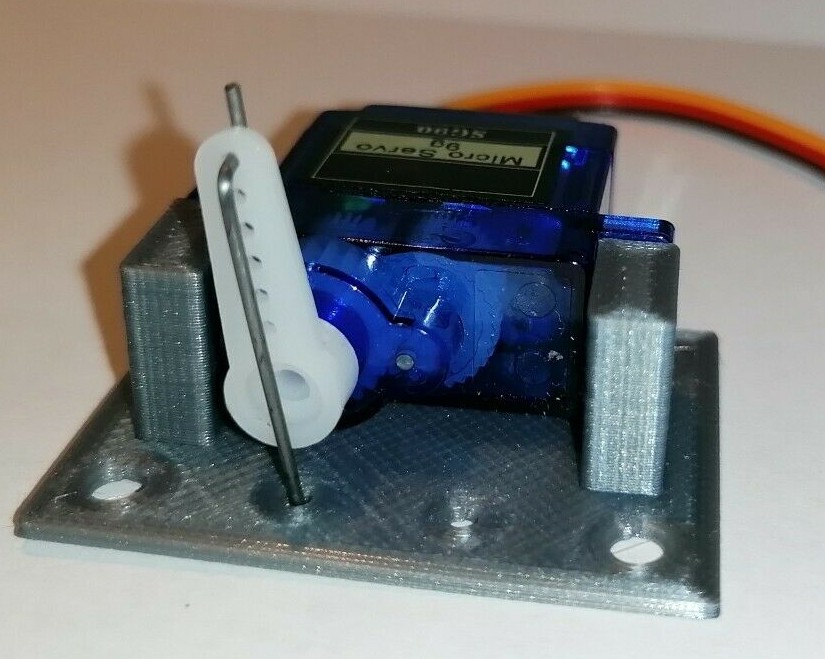
Ich verwende ausschliesslich die sehr preiswerten SG90 Servos. Gute mit 3-D Drucker gefertigte Halterungen gib es bei Ebay.
Vor dem Einbau muss das Ruderhorn auf 90-Grad gestellt werden. Das kann mit einem einfachen Servo-Tester machen.
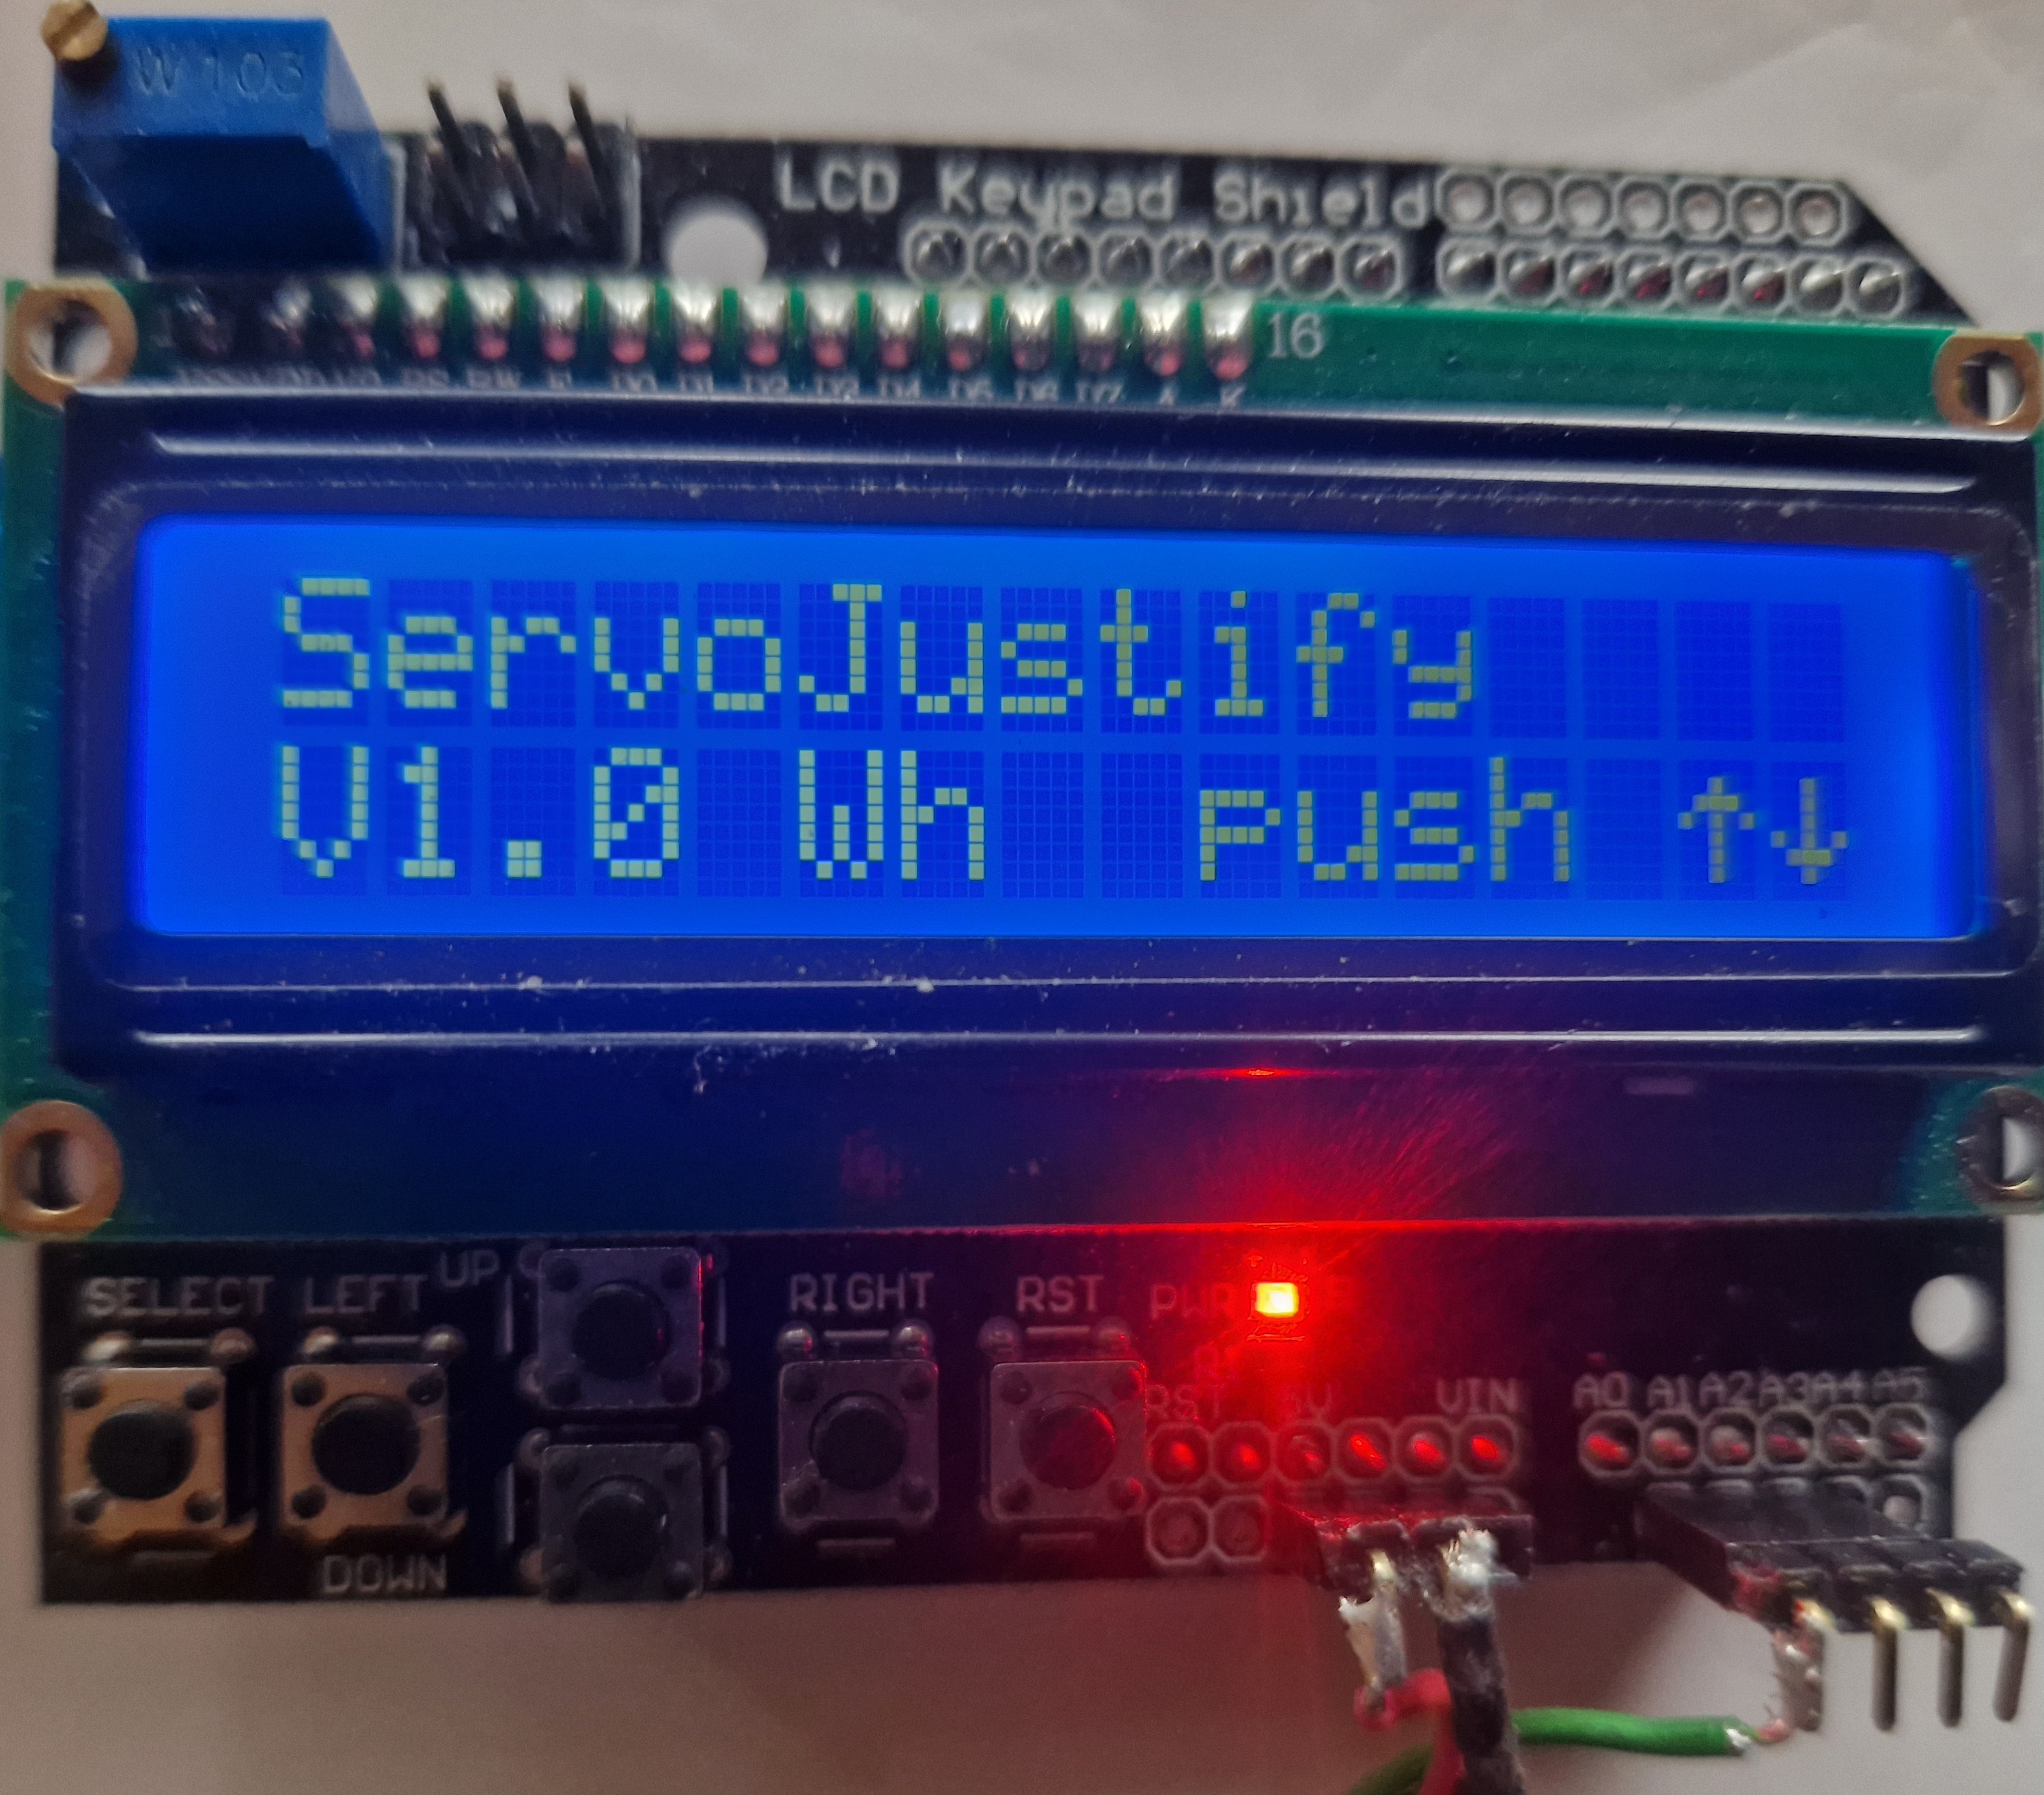
Viel besser geht es aber mit dem selbst entwickelten Modul ServoJustify. Es handelt sich um einen Arduino UNO mit einem aufgesteckten
LCD1602 Keypad Display. Die Stromversorgung erfolgt über ein USB-Kabel. Das Arduino-Programm stellt im Hauptmenü folgende Funktionen zur Verfügung:
- Switch: schaltet zwischen minPos und maxPos hin und her
- Set90: stellt das Ruderhorn auf 90 Grad
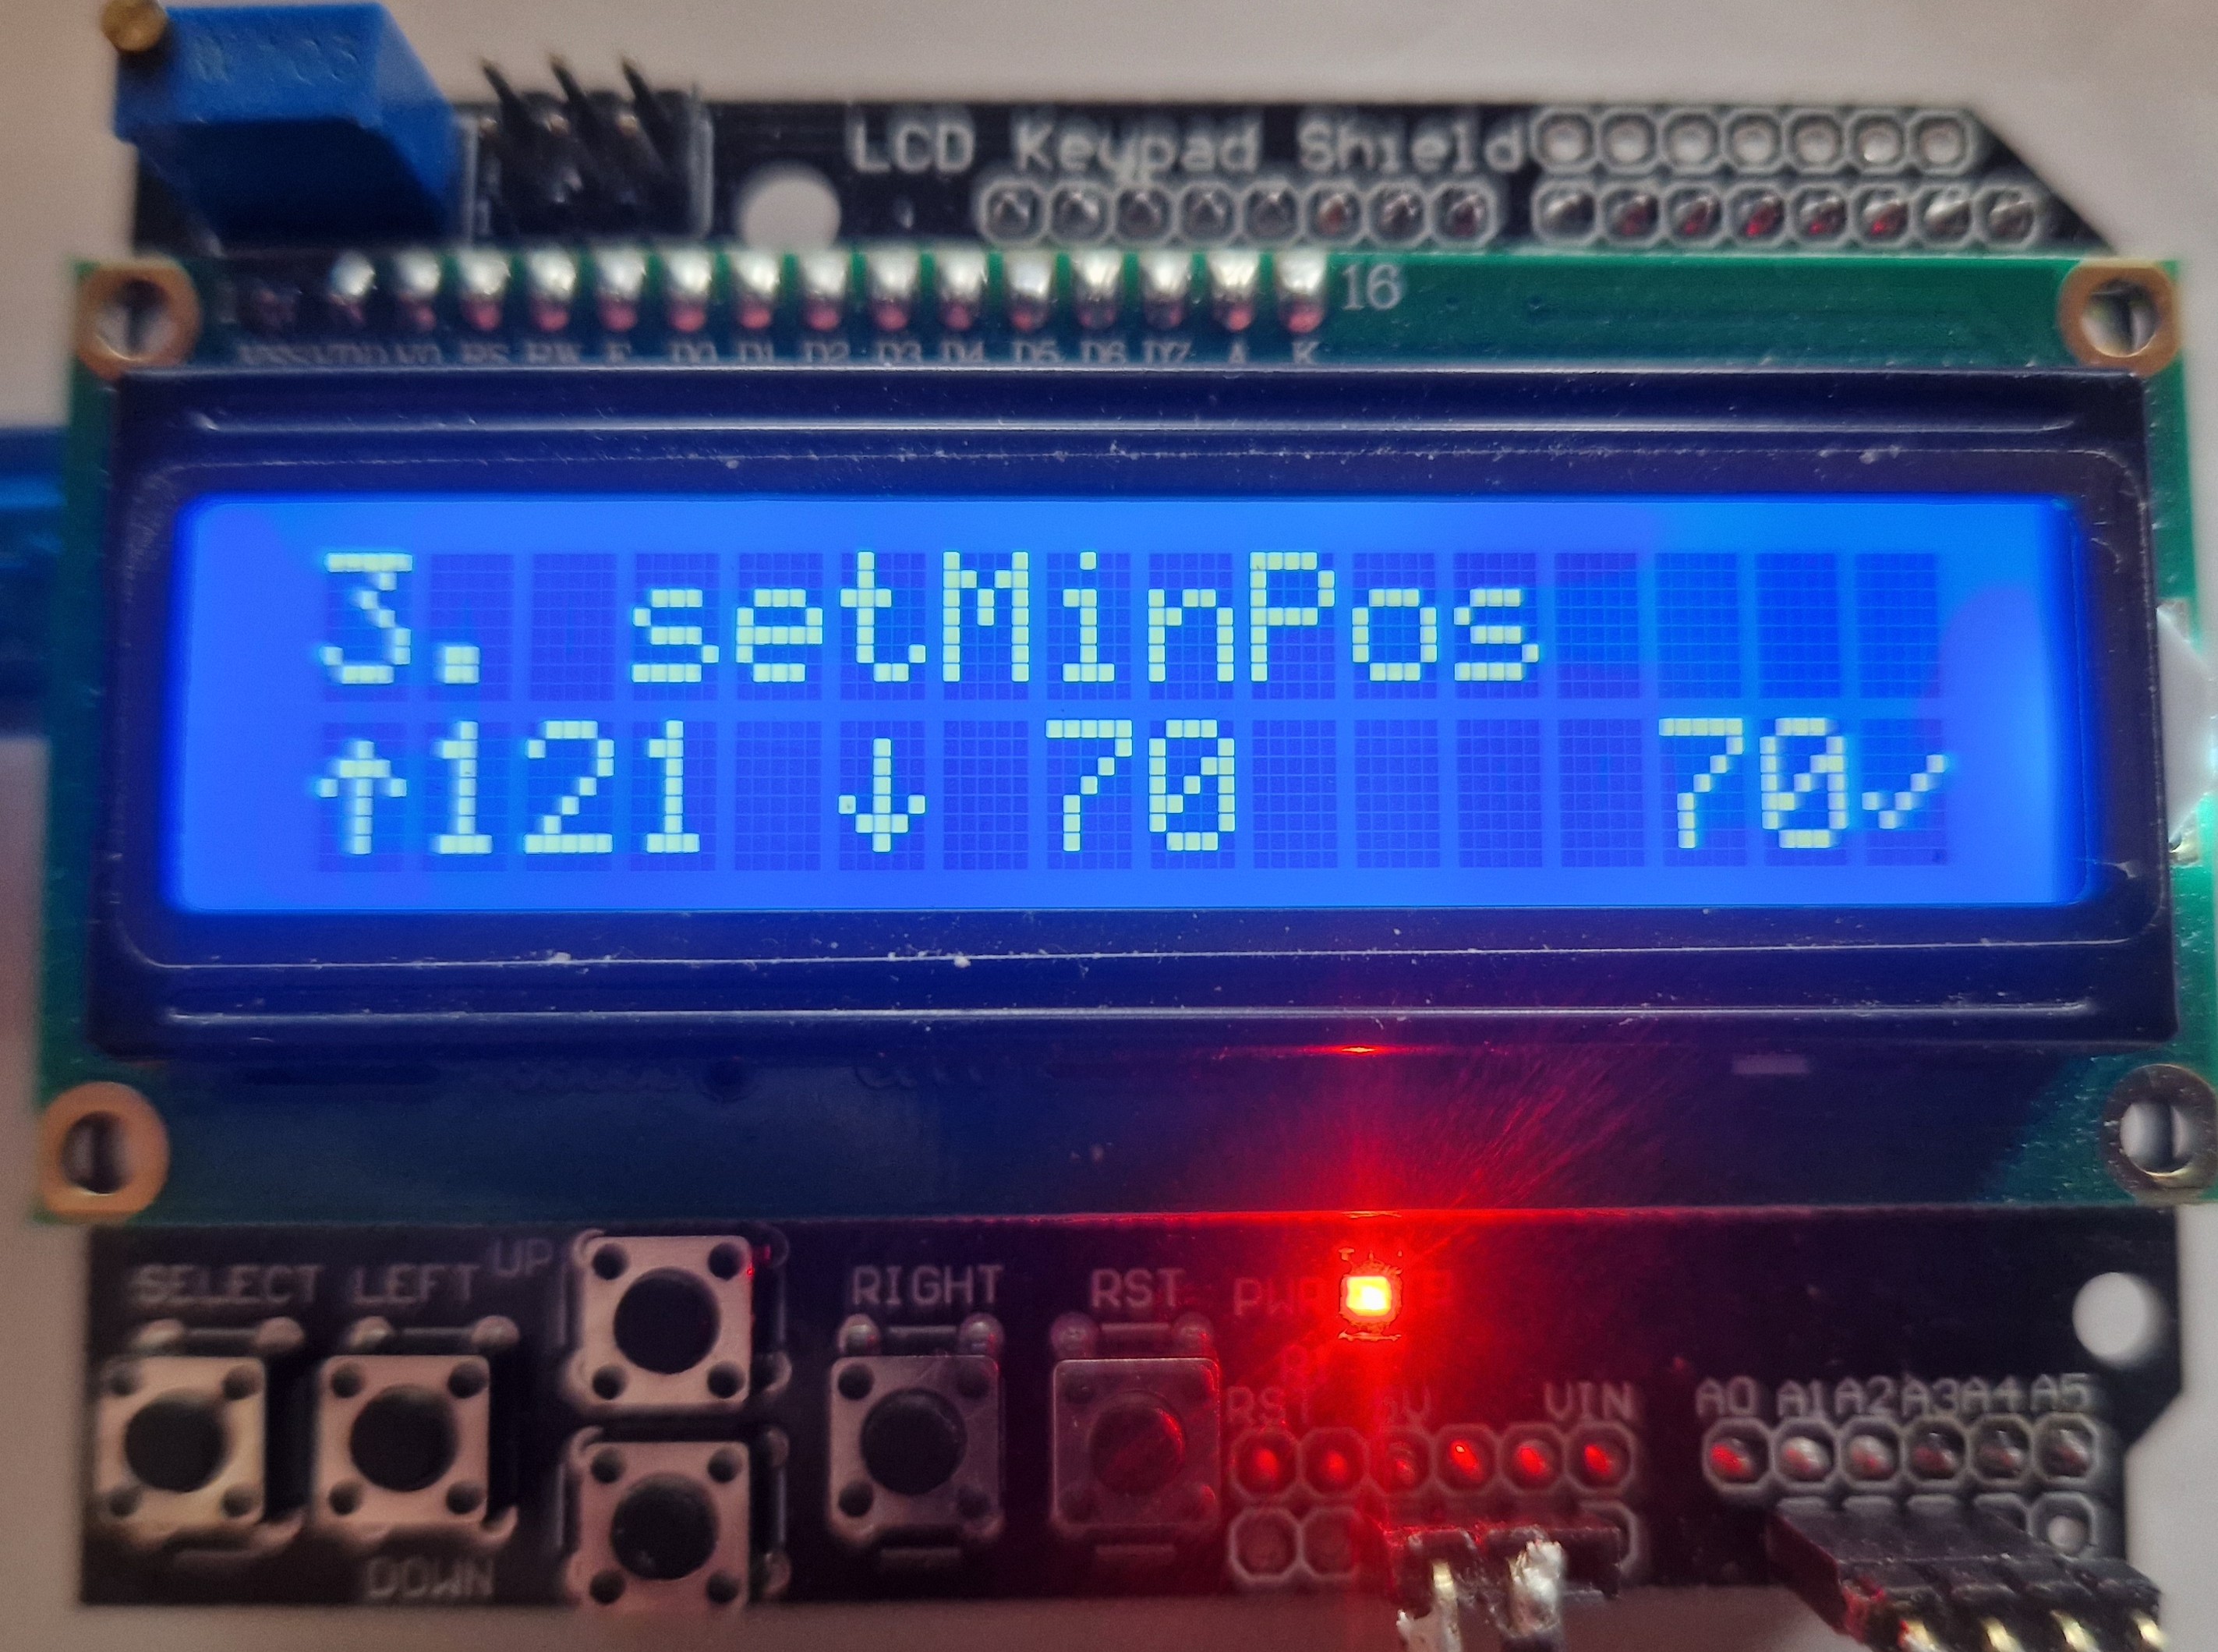
- SetMinPos: mit der Up- bzw. Down- Taste wird der Wert um 1 verändert und mit L -Taste gespeichert
- SetMaxPos: mit der Up- bzw. Down- Taste wird der Wert um 1 verändert und mit L -Taste gespeichert
- SetServoDelay: hier kann man die Stellgeschwindigkeit einstellen
Alle Werte werden im EEPROM gespeichert. Nach dem Einbau kann man auch mit ServoJustify die optimalen Werte für minPos und maxPos ermitteln.
Diese trägt man dann in das Weichensteuerprogramm ein.
ServoJustify steht unter GitHub zum Dowonload bereit.